ENCY Hyper – hybride Roboterprogrammierung erklärt
ENCY Hyper verbindet digitale Vorbereitung mit der Arbeit an der Roboterzelle. Einordnung von Online-Verbindung, ENCY-Robot-Anbindung und Kollisionsprüfung.
Archivbeitrag zur Hyper-Ankündigung vom 22. September 2025. Die extern aufgenommene Roboterfotografie wird mit Urheber und Lizenz genannt; eigene Ablaufschemata ergänzen den Text. Die Bilder belegen keine konkrete ENCY-Funktion. Später geprüfte Abläufe und Konfigurationen sind als Ergänzung gekennzeichnet.
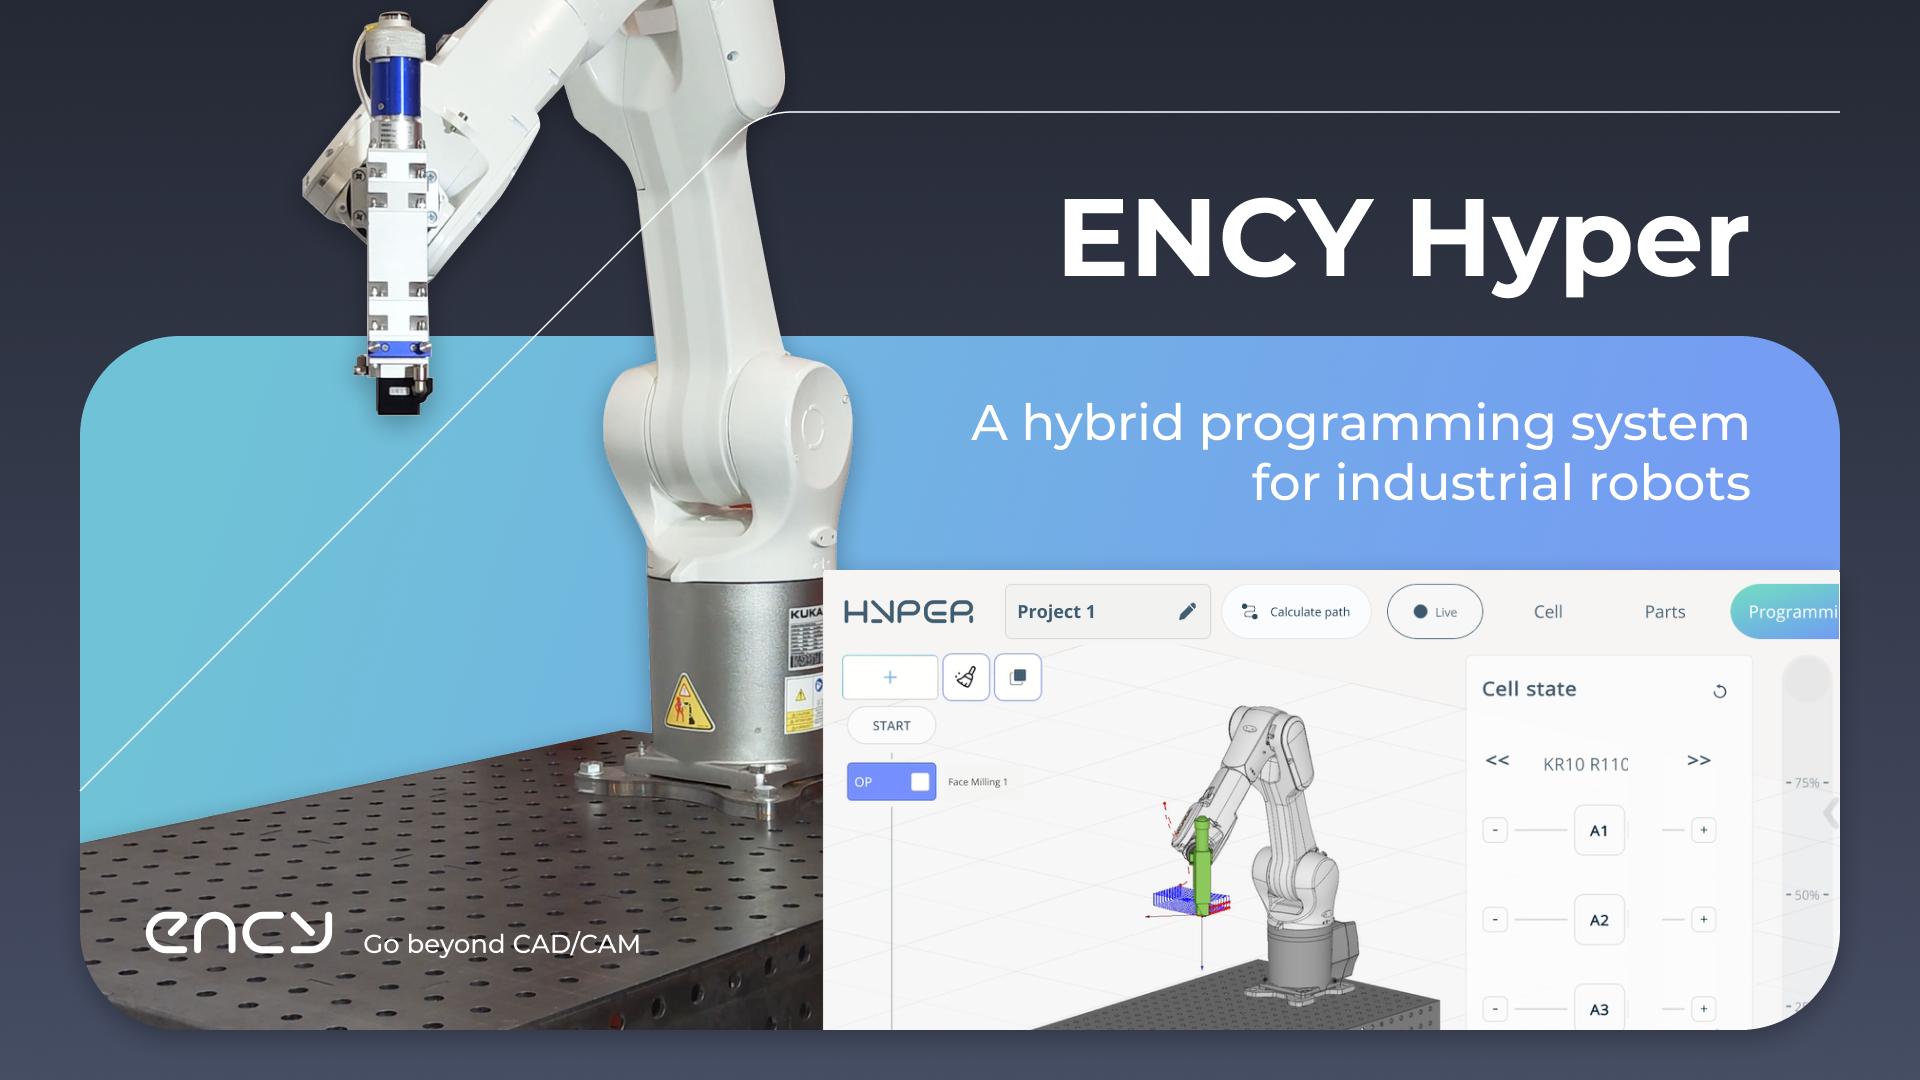
ENCY Hyper verbindet die Vorbereitung einer Roboteranwendung im digitalen Modell mit der Arbeit an der realen Zelle. Der hybride Ansatz soll es ermöglichen, Abläufe virtuell zu planen und unterstützte Anpassungen an der Anlage in derselben Umgebung vorzunehmen. Für die Umsetzung zählen dabei der konkrete Roboter, seine Steuerung, die Anbindung und der gewünschte Prozess.
Dieser Archivbeitrag bezieht sich auf die Hyper-Veröffentlichung vom 22. September 2025, zeitlich im Umfeld des ENCY-2.0-Starts. Später geprüfte Informationen zu Bedienmodi und Konfigurationen sind unten als Ergänzung gekennzeichnet.
Was der hybride Ansatz für den Arbeitsablauf bedeutet
Offline lassen sich die Zelle und der vorgesehene Ablauf im Modell vorbereiten. Über eine unterstützte Online-Anbindung können Anwender Bewegungen an der realen Zelle testen und Parameter abstimmen. Das digitale Modell bleibt dabei der gemeinsame Bezugspunkt. Ob und wie ein Parameter angepasst werden kann, hängt von Schnittstelle, Softwarestand und Anwendung ab.
Visuelle Abläufe für Handhabung und Montage
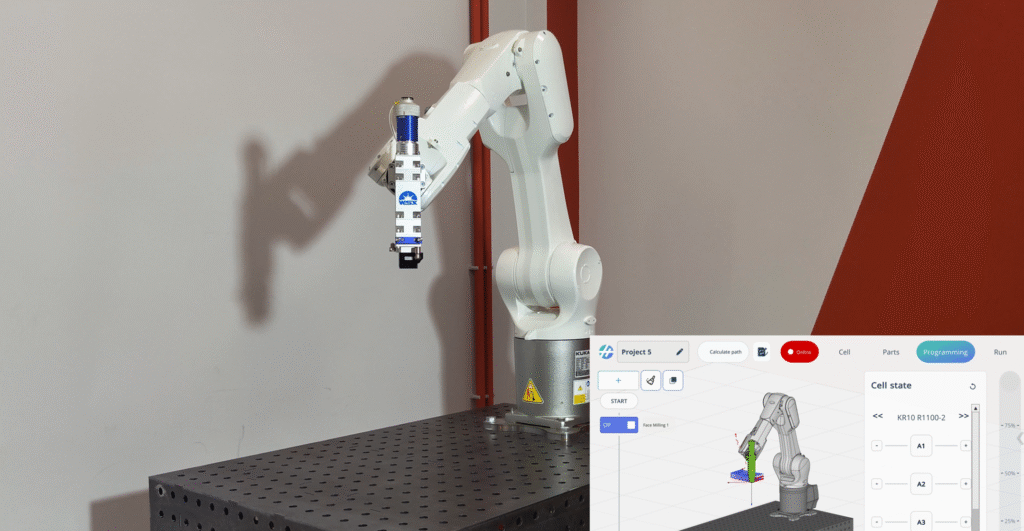
Die Herstellerankündigung nennt unter anderem Pick-and-place, Palettieren, Verpacken und Montage als eigenständige Anwendungsbereiche. Das Montagebeispiel in der verlinkten Herstellerankündigung zeigt, wie Bewegungen, Greifen, Ablegen und logische Verzweigungen als sichtbare Befehlsblöcke angeordnet werden.
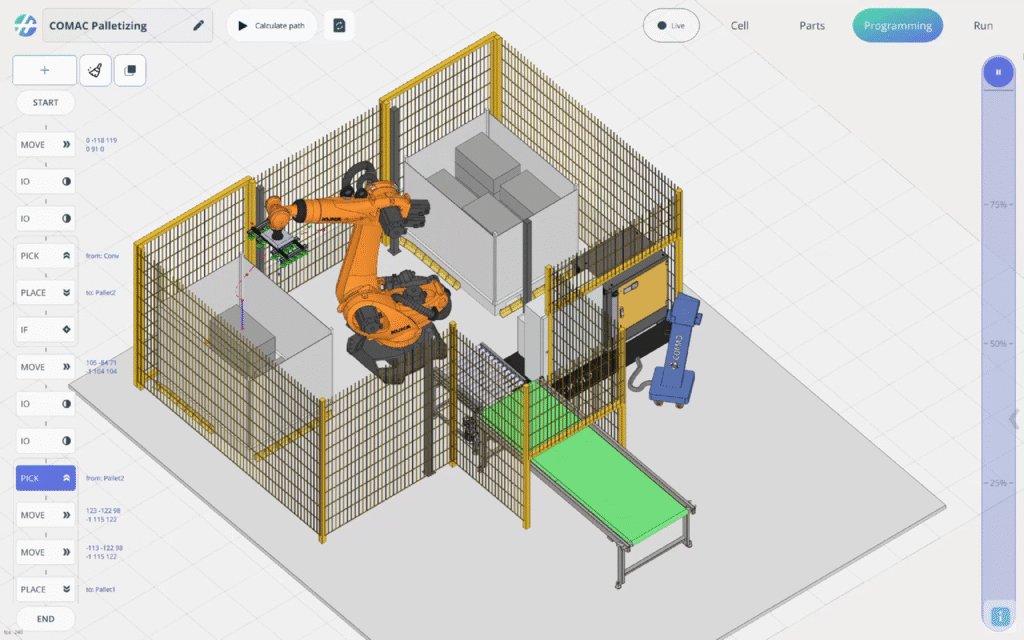
Palettieren im Zusammenhang der gesamten Zelle
Bei einer Palettieraufgabe müssen Greifer, Aufnahmepositionen, Ablagemuster und Materialzufuhr zusammenpassen. Das Beispiel in der verlinkten Herstellerankündigung zeigt dazu auch Fördertechnik und die räumliche Umgebung. Für eine reale Anwendung werden die vorhandenen Bauteile, Schnittstellen und möglichen Varianten konkret erfasst.
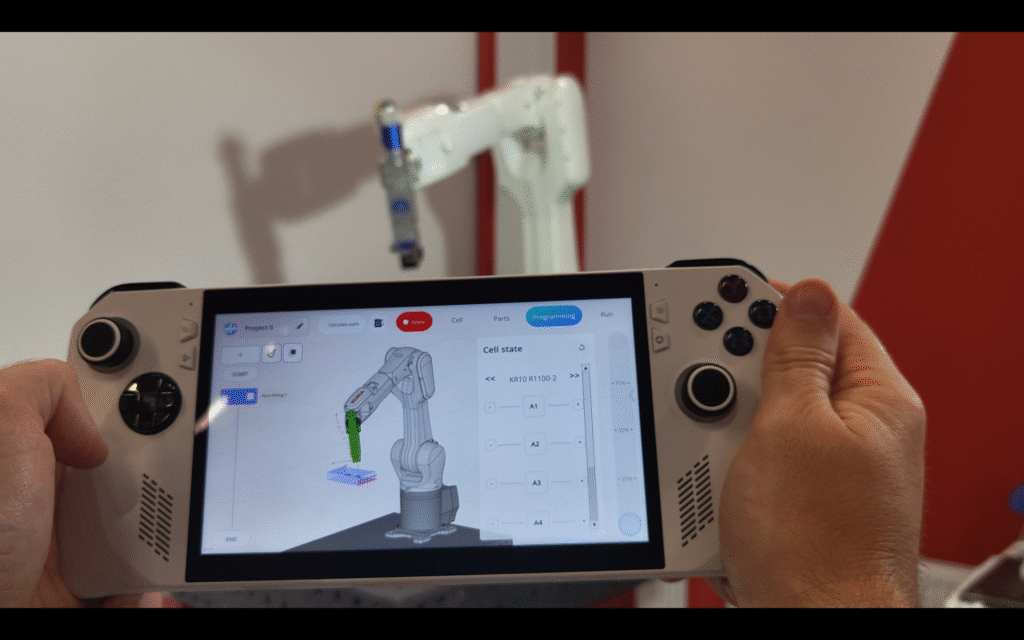
An der Zelle abstimmen: Modell und Realität abgleichen
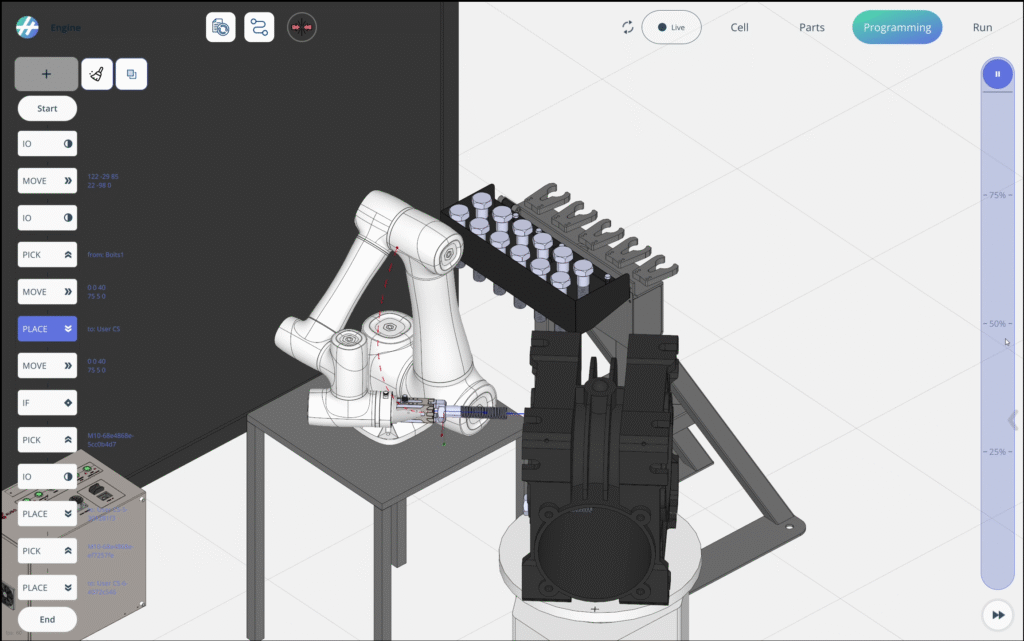
Der Nutzen einer gemeinsamen Umgebung liegt auch darin, dass der Abgleich an der Anlage in den vorbereiteten Ablauf eingebunden werden kann. Dazu gehören beispielsweise Werkzeugdaten, Greifpunkte und Bezugssysteme. Vor einer Online-Verbindung klären wir die unterstützte Steuerung, den erforderlichen Treiber und die vorgesehene Art der Bedienung.
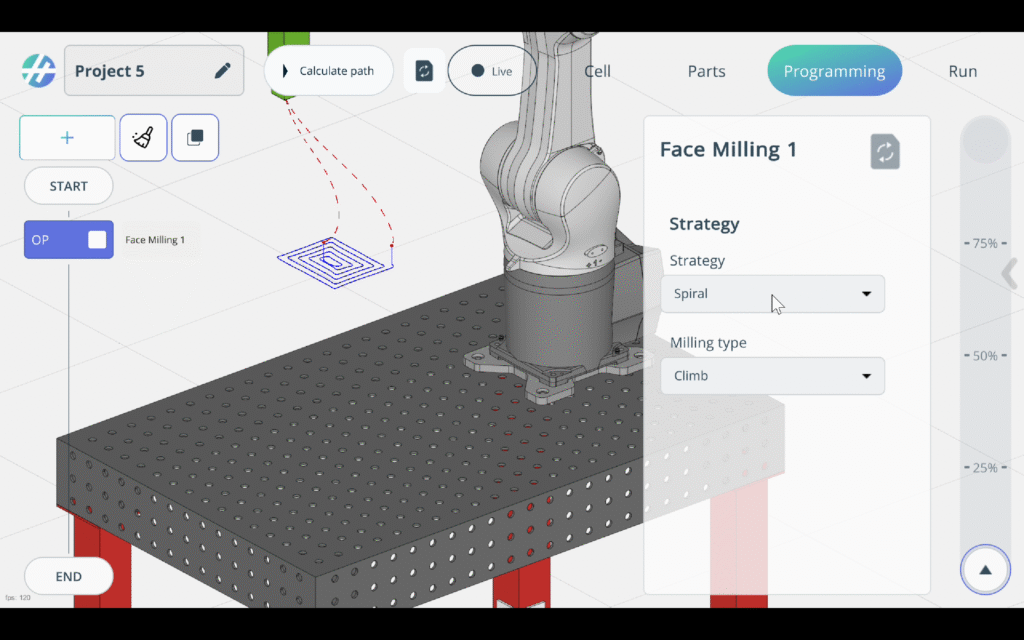
Komplexe Prozessbahnen gemeinsam mit ENCY Robot vorbereiten
Für Anwendungen wie Fräsen, Schweissen oder Beschichten beschreibt die ursprüngliche Ankündigung die Zusammenarbeit mit ENCY Robot. Dort werden komplexe Bahnen vorbereitet; Hyper unterstützt die Bedienung und Abstimmung an der Zelle. Welche Parameteränderungen eine erneute Berechnung auslösen und wie die Programme übertragen werden, wird für den konkreten Prozess geprüft.
Später geprüfte Ergänzung: Bedienablauf und Konfigurationen
Stand dieser Ergänzung: 2. November 2026. Der Herstellerartikel vom 14. November 2025 erläutert vier Bedienmodi:
- Cell Mode: die Roboterzelle aufbauen oder importieren und ihren Aufbau bearbeiten.
- Parts Mode: Bauteile, Greifpunkte und deren Anordnung festlegen.
- Programming Mode: den Ablauf über Befehlsblöcke erstellen und virtuell prüfen.
- Run Mode: den eingerichteten Ablauf an der realen Zelle ausführen und beobachten.
Die bei dieser Überarbeitung geprüfte Hyper-Produktübersicht unterscheidet ENCY Hyper für eigenständige Automatisierungsaufgaben und ENCY Hyper Max: In dieser Kombination dient Hyper als Bedienoberfläche, während ENCY Robot aufwendige Berechnungen und die Bahnerzeugung übernimmt. Diese Erläuterungen ergänzen den historischen Beitrag; sie bestätigen nicht den Lieferumfang jedes ursprünglichen Builds vom September 2025.
Was Simulation und Kollisionsprüfung leisten
Ein digitales Zellenmodell und die modellbasierte Kollisionsprüfung helfen dabei, mögliche Konflikte früh zu erkennen. Voraussetzung ist, dass Werkzeuge, Greifer, Werkstücke, Vorrichtungen und Bewegungsgrenzen passend abgebildet sind. Auch der Abgleich der Bezugssysteme gehört zur Vorbereitung. Modellprüfung und Online-Verbindung ersetzen keine fachliche Prüfung und Freigabe der realen Zelle.
Wie viel Vorbereitungs- oder Inbetriebnahmezeit ein solcher Arbeitsablauf spart, hängt von Aufgabe, Datenqualität und vorhandener Anlage ab. Wir beurteilen den Nutzen deshalb an einem repräsentativen Ablauf statt anhand einer pauschalen Zeitangabe.
Diese Angaben helfen für eine konkrete Anfrage
- Roboter und Steuerung: Hersteller, Modell, Steuerungsstand, vorhandene Anbindung und zusätzliche Achsen.
- Zelle und Werkzeuge: Greifer oder Prozesswerkzeug, Vorrichtungen, Materialzufuhr und verfügbare Modelldaten.
- Gewünschter Ablauf: Aufgabe, Bauteilvarianten und die Anpassungen, die später an der Zelle möglich sein sollen.
- Prüfung und Einführung: ein geeigneter Testablauf und die Bedingungen für die kontrollierte Erprobung.
Beschreiben Sie uns Ihre Aufgabe über Kontakt. Weitere Informationen finden Sie bei unseren Robotik-Leistungen und zur Abstimmung von Maschinenmodellen. Die ENCY-2.0-Neuerungen werden in einem eigenen Archivbeitrag behandelt.
Quellen, Bilder und Überarbeitung
Fachlich und redaktionell überarbeitet am 2. November 2026. Das ursprüngliche Artikeldatum vom 22. September 2025 bleibt erhalten. Die datierte Herstellerankündigung belegt den historischen Hyper-Ansatz. Der spätere Herstellerartikel und die heutige Produktübersicht sind als ergänzende Quellen eingeordnet. Die offiziellen Produktabbildungen stammen aus der jeweils verlinkten Herstellerveröffentlichung von ENCY Software. Eigene ergänzende Prinzipskizzen sind gesondert gekennzeichnet.